薄透镜焦距的测定
用四种成像方法测焦距,再把物像关系画成会变化的光路。
自准直、物距像距和二次成像三种方法测凸透镜,辅助成像法测凹透镜。通过逐次复算与近轴光线探索,把焦距数值、像的位置、放大率和实像条件连接起来。
读实验报告 · HTML 阅读版 · Python 笔记本 · Wolfram 笔记本
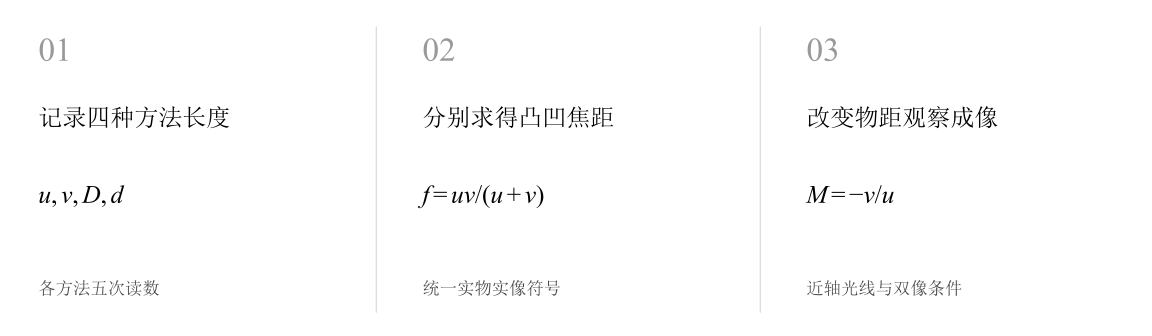
图 1 四种测量方法与近轴成像模型的关系;凸凹透镜分别计算
选择你的入口
| 用途 | 入口 | 打开方式 |
|---|---|---|
| 阅读原理、测量记录和实验结论 | Markdown 实验报告 · 排版阅读版 | GitHub、Markdown 阅读器或本地浏览器 |
| 浏览计算图表与操作模型控件 | HTML 阅读版 | 直接在线打开,也可下载到本机 |
| 逐步运行和修改 Python 计算 | Jupyter Notebook | JupyterLab 或 VS Code |
| 运行原生公式与计算图表 | Wolfram Notebook · Paclet 安装包 | Wolfram 前端 |
| 对照原始实验报告 | 源报告 PDF | GitHub 或 PDF 阅读器 |
从读数到物理量
四种方法各记录 5 次长度测量。物距像距法取实物距 $u>0$、实像距 $v>0$;凹透镜辅助成像采用虚物距 $u=-a$、实像距 $v=b$。
核心计算关系为
$$ f=\frac{uv}{u+v},\qquad f_{\mathrm{Bessel}}=\frac{D^2-d^2}{4D},\qquad f_{\mathrm{concave}}=-\frac{ab}{b-a}. $$
自准直法的物与返回像重合时,物至透镜距离即焦距。二次成像法以物屏距离 $D$ 和两清晰像透镜位置差 $d$ 计算,两个不同实成像位置满足 $D>4f$。
表 1 四种测量方法的焦距均值
| 物理量或指标 | 计算结果 |
|---|---|
| 自准直法焦距均值 | $10.020000\ \mathrm{cm}$ |
| 物距像距法焦距均值 | $10.008428\ \mathrm{cm}$ |
| 二次成像法焦距均值 | $9.9952271\ \mathrm{cm}$ |
| 辅助成像法(凹透镜)焦距均值 | $-16.423821\ \mathrm{cm}$ |
各方法的 A 类分量分别由五次焦距求得。不同方法共用透镜和标尺,方法间一致性与重复性是两个层次的问题。
分别观察凸透镜与凹透镜的五次结果
 |
 |
| 图 2 物距像距法逐次凸透镜焦距;不同物像距离代入同一近轴公式 |
图 3 辅助成像法逐次凹透镜焦距;虚物距约定使焦距为负 |
四种方法的均值表用于比较方法间差别,两幅图则保留逐次变化。凹透镜关系中 $b-a$ 位于分母,中间像及新像位置判读会通过这个差值放大。
物距、放大率与二次成像分支
| 操作或计算 | 观察什么 |
|---|---|
| 改变物距比例 $u/f$ | 从 1.2 至 4,查看三条近轴光线、像距与倒立放大率 |
| 改变物屏距离 $D/f$ | 从 4 至 8,观察两透镜位置分支及 $D=4f$ 的重合点 |
| 对照四种方法均值 | 以原始长度逐次求焦距,再检查重复性分量 |
交互图固定物距像距法的焦距均值,采用薄透镜、空气和近轴假设;光线高度以任意单位示意,长度轴使用实验焦距尺度。
在 Jupyter 或 Wolfram 中从头运行,可沿报告章节查看数据读取、公式代入、计算输出与结果讨论。
在本机打开
环境安装见使用指南。在仓库根目录启动本实验的 Jupyter Notebook:
.\.venv\Scripts\python.exe -m jupyterlab experiments/course-04/thin-lens/notebooks/analysis.ipynb
Wolfram 安装包包含数据与 Notebook。将仓库路径改为本机路径后运行:
PacletInstall["D:/general-physics-lab/notebook/paclets/ThinLensLab/dist/ThinLensLab-0.1.0.paclet"];
Needs["ThinLensLab`"];
ThinLensLab`OpenNotebook[]
数据与计算实现
| 内容 | 文件 |
|---|---|
| 规范观测数据 | autocollimation.csv · bessel.csv · concave.csv · conjugates.csv |
| 单位、参数与模型条件 | experiment.json |
| Python 计算模块 | thin_lens.py |
| Wolfram 包实现 | ThinLensLab.wl |
| 完整计算结果 | python.json |